 5 hours ago
3
DrivingBench는 최신 언어 모델에 실제 Toyota Corolla의 조향, 가속, 제동 제어권을 주고 고정된 콘 코스에서 주행 능력을 평가함 GPT-6 Astra는 첫 시도에서 진행률 49%를 기록한 뒤 두 번째 시도에서 5분 22초 만에 코스를 완주함 나머지 모델의 최고 진행률은 Claude Fable 5.1 45%, Grok 4.6 11%, GPT-5.6 Sol 6%로, 완주 기록이 없음 평가에서는 하나의 연속된 대화 안에서 모델별로 최대 3회까지 시도할 수 있음 진행률은 코스 중심선에서 4m 이내를 유지하며 도달한 위치를 기준으로 계산하고, 충돌 시에는 충돌 전까지 도달한 진행률을 유지함 실제 차량을 이용한 평가 DrivingBench는 실제 Toyota Corolla의 조향, 가속, 제동을 언어 모델이 제어하도록 하고, 고정된 콘 코스에서 평가함 모델별로 하나의 연속된 대화에서 최대 3회 시도하며, 각 주행의 실행 추적과 영상을 확인할 수 있음 모델별 주행 결과 GPT-6 Astra는 Codex의 medium 설정에서 최고 진행률 100% 를 기록함 첫 번째 시도는 49%, 두 번째 시도는 100%였으며, 완주 시간은 5분 22초임 세 번째 시도의 결과는 표시되어 있지 않음 Claude Fable 5.1은 Claude Code의 medium 설정에서 시도별로 9%, 10%, 45%를 기록해 최고 진행률이 45% 임 Grok 4.6은 Cursor의 medium 설정에서 시도별로 8%, 11%, 10%를 기록해 최고 진행률이 11% 임 GPT-5.6 Sol은 Codex의 medium 설정에서 세 번 모두 진행률 6% 를 기록함 측정 지표와 결과 확인 진행률은 코스 중심선에서 4m 이내를 유지하며 도달한 위치를, 결승 구역까지의 중심선 전체 길이에 대한 비율로 계산함 충돌하더라도 그 전에 도달한 진행률은 유지됨 주행 거리는 처음 수락된 set_motion부터 해당 시도의 마지막 제어 구간 종료까지 GPS 속도를 적분해 계산함 완주 시간도 처음 수락된 set_motion부터 해당 시도의 마지막 제어 구간 종료까지 측정함 완주한 주행에만 시간을 표시하며, DNF는 미완주를 뜻함 명령 수는 해당 시도에서 수락된 set_motion과 stop_now 호출 수임 토큰 사용량과 비용은 시도 후 회고까지 포함한 총량이며, 비용은 정가 기준으로 계산함 결과 화면에서 모델별 시도를 펼쳐 실행 추적과 영상을 확인하고,...
Related

Claude, CRISPR 유사 반복 서열을 가진 새로운 효소 시스템 발견
2 hours ago
1
Gemini 3.8 텍스트 음성 변환
3 hours ago
1
계량 과금하기엔 너무 저렴한 토큰
3 hours ago
1
시애틀 시의회, 식료품 판매에서 감시 기반 가격 책정 금지 법안 가결
3 hours ago
2
이탈리아 의회, 원자력 에너지 복귀에 찬성 표결
3 hours ago
1
Jev 기반 자동 교정
4 hours ago
3
시의회 회의에서 Flock에 관해 발언한 여성, 체포돼 끌려나가
4 hours ago
6
Hacker News는 왜 그런가?
4 hours ago
3
Popular
[속보] 네팔 홍수로 고립됐던 한국인 10명 중 9명 안전지역 이송
3 weeks ago
74
Qwen 3.8-Flash-Next(125B a6B), 2026년 8월 26일 공개 예정
4 weeks ago
73
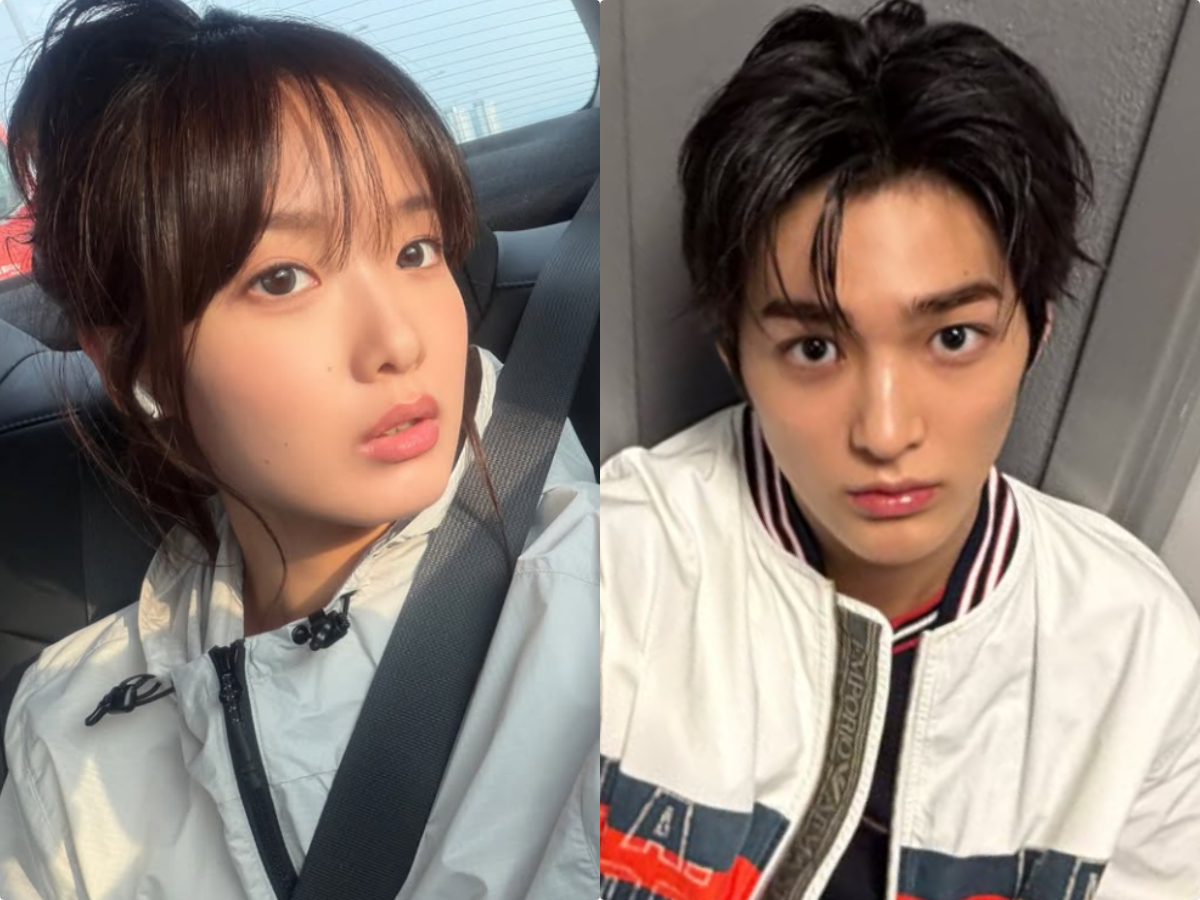
한로로, 코르티스 ‘조롱 가사’ 논란 직접 등판…“좋은 뜻으로 받아들여”
4 weeks ago
72

네팔 홍수 버티고 명소된 ‘기적의 초록집’…집주인이 밝힌 비밀은
2 weeks ago
71
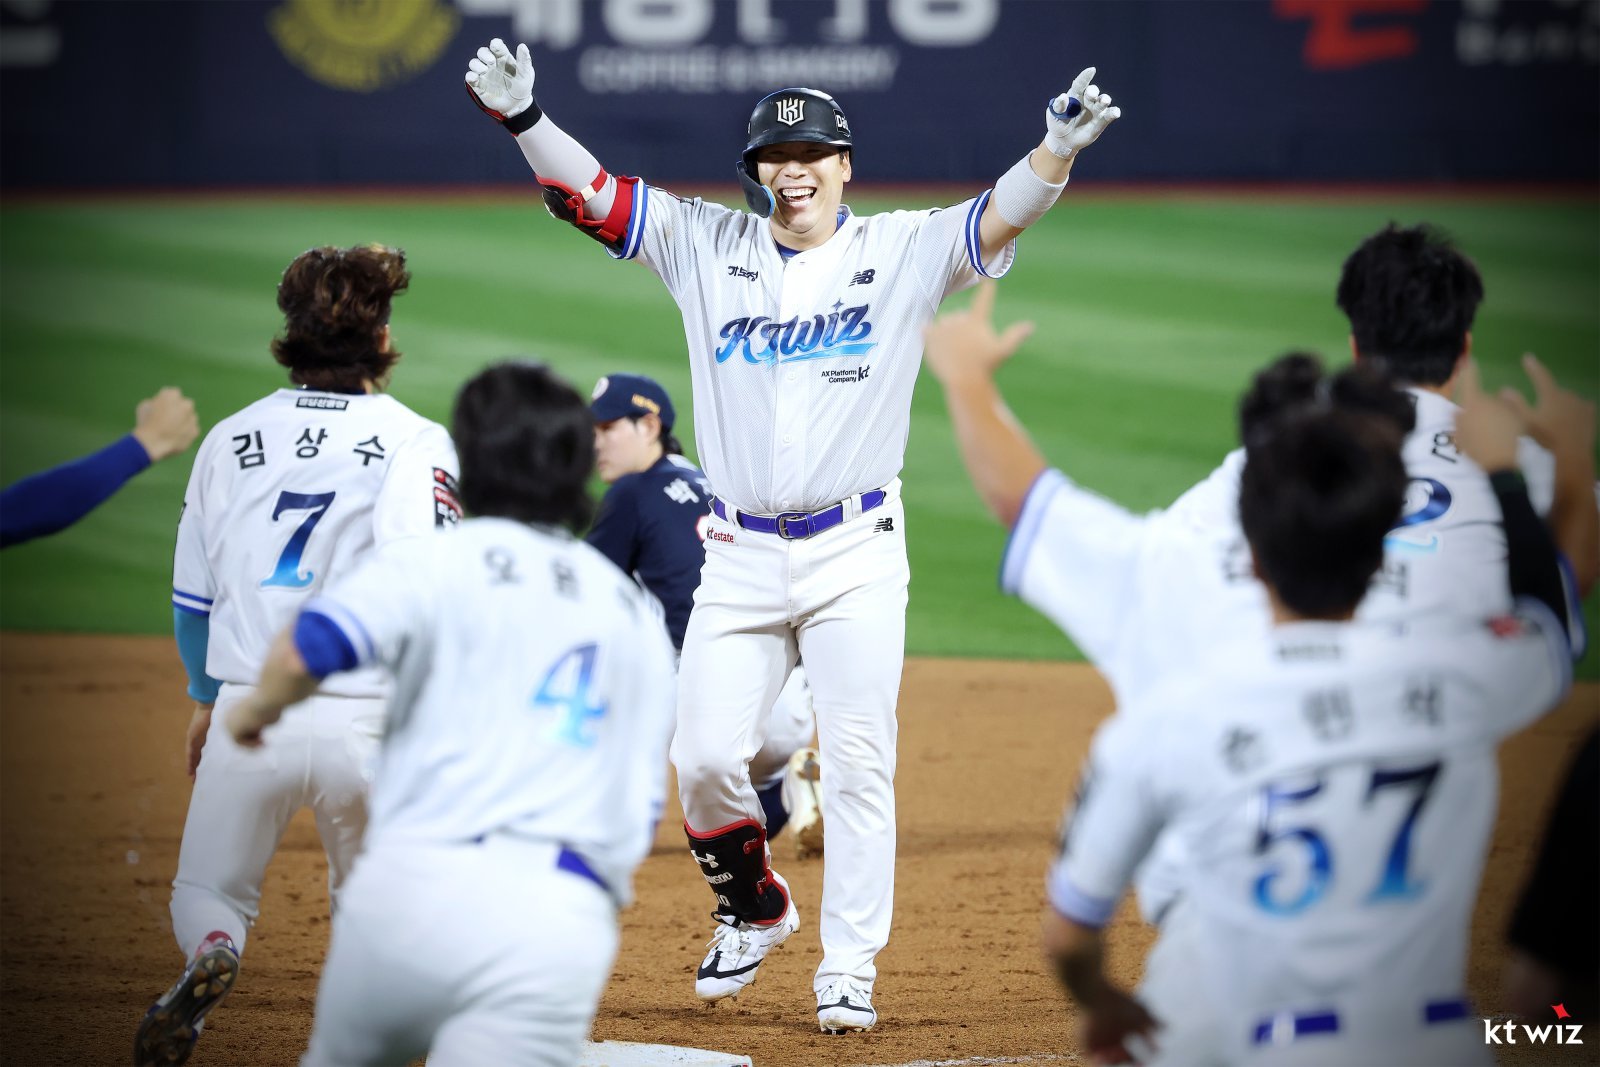
베테랑 김현수 끝내기안타…KT 선두 지켰다, 4년차 김정운은 데뷔 첫 승 감격 [SD 수원 스타]
4 weeks ago
71

부러진 히말라야 빙하가 물 가뒀다가 ‘펑’…“화산 폭발 같았다”
3 weeks ago
66
에브리봇, 中 피지컬 AI 기업 엑스스퀘어와 MOU…휴머노이드 사업 확대
4 weeks ago
66
"파산 절차 돌입한 회사만 23곳"... 中 자동차 산업 재편의 서막 열리나
4 weeks ago
63

오세훈 "강남 탄천에 1.3만가구"…'용산공원 임대주택'에 맞불
4 weeks ago
63

‘실종 허위종결’ 파문에 고개 숙인 제주경찰청장…“모든 실종사건 재조사”
3 weeks ago
60
 English (US) ·
© Clint's Theme Park 2026. All rights are reserved
