 6 days ago
15
Gemini 4 Argon은 물리 추론, 코드 생성, 시각적 의미 추론을 결합해 로봇 제어부터 시뮬레이션 구축, 데이터 주석, 연구와 자기 개선까지 지원함 3D 환경의 물리적 공간 문제 해결 능력을 평가하는 ERQA 벤치마크에서 순수 추론으로 87% 를 기록해 다른 모든 프런티어 모델을 앞섬 폐루프 시각 피드백으로 실제 로봇과 영상 월드 모델을 제어하며, 로봇 카메라 영상이나 사람의 1인칭 영상, 손그림으로 물리 시뮬레이션을 구축함 조작 영상의 접촉과 실수를 구분해 계층적 사후 주석과 작업 진행도를 생성하고, 진행이 없는 재시도 구간의 학습 가중치를 낮출 수 있음 시뮬레이션 데이터로 범용 VLA 모델을 개선한 사례에서는 실제 로봇 성공률이 56%에서 75% 로 높아지고, 작업 완료 시간이 35초에서 24초로 줄어듦 로봇 제어: 시뮬레이션 연습과 시각 피드백 Gemini 4 Argon은 범용 물리 추론 모델로, ERQA에서 3D 환경의 물리적 공간 문제를 순수 추론으로 풀어 87% 를 기록함 Boston Dynamics Spot 사례에서는 다리 12자유도와 팔 6자유도를 제어해 페달식 쓰레기통에 탄산음료 캔을 버림 MuJoCo에서 관절 구조를 갖춘 쓰레기통 디지털 트윈을 만들고, 세 다리로 균형을 잡는 동작을 연습한 뒤 실제 페달을 밟고 캔을 놓음 손목 카메라로 캔을 확인하고, 전방 카메라로 오른쪽 앞발의 목표 위치가 페달 중앙인지 검증함 foot-verifier와 hand-verifier로 구성된 2개 에이전트가 발의 페달 접촉과 쓰레기통 내부의 3D 손 정렬을 확인한 뒤 캔을 놓도록 함 제로샷 제어 사례에서는 단순한 로봇 팔로 쓰러진 머그잔을 세우고 구겨진 냅킨을 안에 넣음 보정된 손목 카메라의 2cm 좌표 격자, 집게 중심과 닫힘 방향 표시, 관측 상태를 이용하는 시각 좌표 하네스와 기본 동작을 결합함 작업에 따라 거친 제어 2~4회, 집기 전 공중 정렬 검증 4~7회, 정밀 시각 서보 제어 8~20회의 모델 호출 방식을 선택하도록 함 매 동작 뒤 새 영상으로 결과를 확인하며, grasp_failed 상태에서는 다시 관찰해 폐루프로 복구함 Gemini Omni World Model에서는 흩어진 Scrabble 타일 G, R, A, N, O를 A - R - G - O - N 순서로 정렬하는 33단계 영상 실행을 유도함 한 번의 고정 프롬프트 대신 중간 키프레임을 확인하고 타임스탬프가 있는 동작 프롬프트를 반복...
Related

tsrs: TypeScript 컴파일러의 Rust 포트
2 hours ago
2
Tor 출구 노드 300개 이상을 퇴출시킨 과정
2 hours ago
1
eMudhra 중간 CA 개인 키 유출
3 hours ago
2
가짜 통계를 게시해 LLM의 인용을 얻다
3 hours ago
2
Facebook, 이제 월 2개를 초과하는 링크 게시에 요금 부과
3 hours ago
2
맥락 속에서
3 hours ago
2
네덜란드, Microsoft 의존에서 벗어나기 위해 자체 Linux OS 개발 중
3 hours ago
2
Apple이 iPad의 필수 프레젠테이션 기능을 망가뜨렸다
4 hours ago
2
Popular
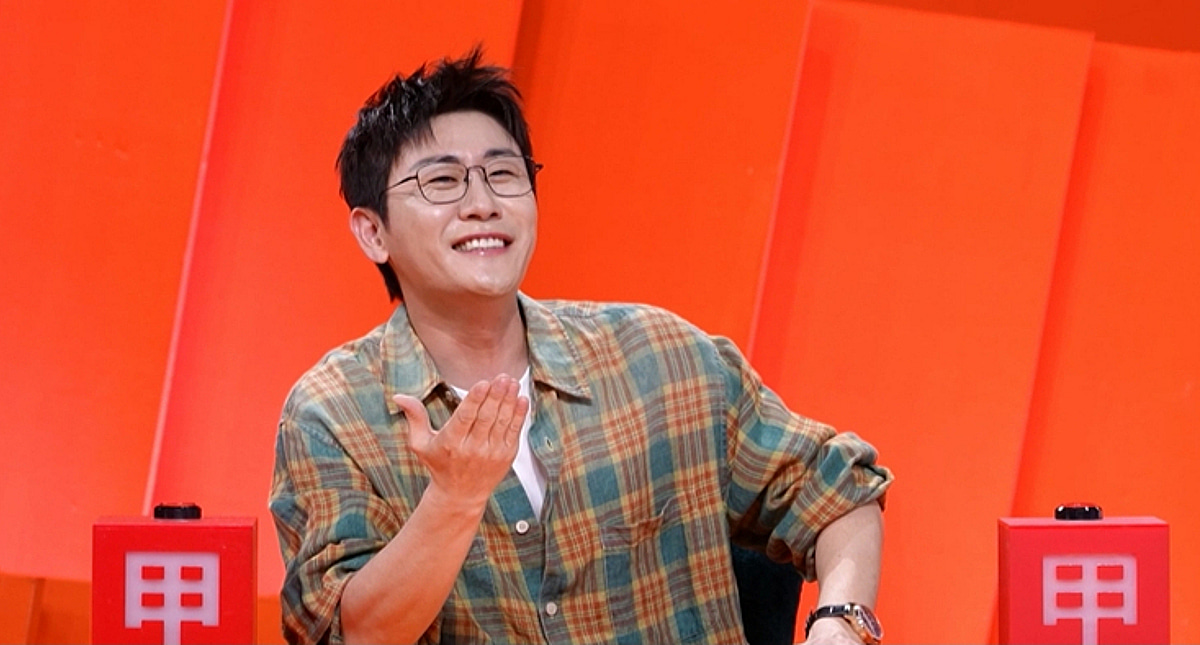
영탁 "임영웅과 자주 운동해, 축구 실력 1티어..장민호는 개발" [사당귀]
2 weeks ago
283

주말 새 2금융권까지 해킹피해 확산에…당국, 4일 전 금융업권 협회장·금융사 대표 긴급 소집
2 weeks ago
275

넷마블 ‘몬길: 스타다이브’, 1.4 대규모 업데이트…‘이자벨라’ 등장
2 weeks ago
274

임산부석 차지한 노인…다리 깁스한 34주 만삭 임산부는 결국
2 weeks ago
269
Show GN: 믹스독 — 같은 구독으로 더 많이 쓰는 오픈소스 코딩 에이전트
2 weeks ago
267

“군대 안가” 자랑한 축구대표팀에…안철수 “군대가 혐오시설? 군면제 없애야”
2 weeks ago
265

승부 가리기엔 11회가 모자랐다…KT, 연장 접전 끝 롯데와 2-2 무승부→매직넘버 2
2 weeks ago
263
한국큐빅, 매출 67% 차지 안산공장 생산중단…부산공장으로 통합
2 weeks ago
261

은행권 AI 연쇄해킹…공격서버에 ‘중국어 문자열’ 있었다는데
2 weeks ago
253

평택시흥고속도로서 트럭이 승용차 2대 추돌…트럭 운전자 사망
2 weeks ago
246
 English (US) ·
© Clint's Theme Park 2026. All rights are reserved
