 1 week ago
25
2024년 11월 17일 경북 상주에서 열린 제22회 상주 곶감 마라톤 대회. 네 발로 달리는 로봇 ‘라이보2’가 사람들과 함께 출발선을 나섰다. 라이보2는 오르막과 내리막을 지나 4시간 19분 52초 뒤 결승선을 통과했다. 42.195km를 달리는 동안 배터리를 한 번도 갈거나 충전하지 않았다. 사족보행 로봇이 실제 마라톤 풀코스를 완주한 세계 첫 기록이었다. 약 2년 뒤 연구진은 그때 완주가 어떻게 가능했던 것인지 답을 내놨다. 황보제민 KAIST 기계공학과 교수 연구팀은 당시 4시간여의 실제 주행 데이터를 분석한 결과를 국제학술지 ‘네이처’에 발표했다고 24일 밝혔다.연구진은 로봇이 달리는 동안 어디에서 에너지를 잃는지 추적해 로봇을 만들었다. 다리 관절을 움직이는 모터에서는 전기에너지가 일부 열에너지로 빠져나갔다. 관절과 기어가 움직일 때도 마찰로 에너지를 잃었다. 로봇 발이 땅에 부딪히거나 미끄러질 때도 에너지 손실이 생겼다. 연구진은 라이보2를 설계하면서 다리 무게, 모터, 걷는 방법 등을 조정해 에너지 손실을 줄였다. 완주를 위해서였다.에너지를 적게 쓰면서 멀리 갈 수 있는 속도도 계산했다. 너무 천천히 가면 로봇 내부의 컴퓨터와 센서를 오래 작동해야 해 전체 전력 소비가 늘어난다. 반대로 너무 빨리 달리면 다리 움직임과 착지에 에너지가 많이 든다. 라이보2는 초속 약 3m에서 가장 멀리 이동할 수 있었다.배터리 역시 많이 실을수록 좋은 것이 아니었다. 배터리가 커지면 저장하는 전기 용량이 늘지만 무게가 늘어나 다리를 움직일 때 더 많은 에너지를 사용해야 한다. 라이보2는 오르막에서 전기를 더 쓰고, 내리막에서는 모터를 발전기처럼 돌려 일부를 다시 배터리에 저장했다. 풀코스를 달리는 데 약 1280와트시(Wh)를 썼는데, 연구진은 배터리를 끝까지 쓰면 약 65km까지 달릴 수 있다고 분석했다.같은 몸무게로 같은 거리를 이동할 경우 라이보2가 쓴 에너지는 사람보다 32% 적었다. 연구진은 이 설계를 산악·재난 지역이나 산업시설을 순찰하는 로봇에 활용할 계획이다. 황보 교수는 “세계 최고 수준의 에너지 효율과 보행 성능을 가진 로봇을 산업 현장에서 누구나 안정적으로 사용할 수 있는 제품으로 구현하는 것이 목표”라고 말했다. © dongA.com All rights reserved. 무단 전재, 재배포 및 AI학습 이용 금지 좋아요 0개 슬퍼요 0개 화나요 0개 지금 뜨는 뉴스
Related
복날에만 찾던 토종닭…이젠 달걀로 사계절 시장 노린다
1 hour ago
2
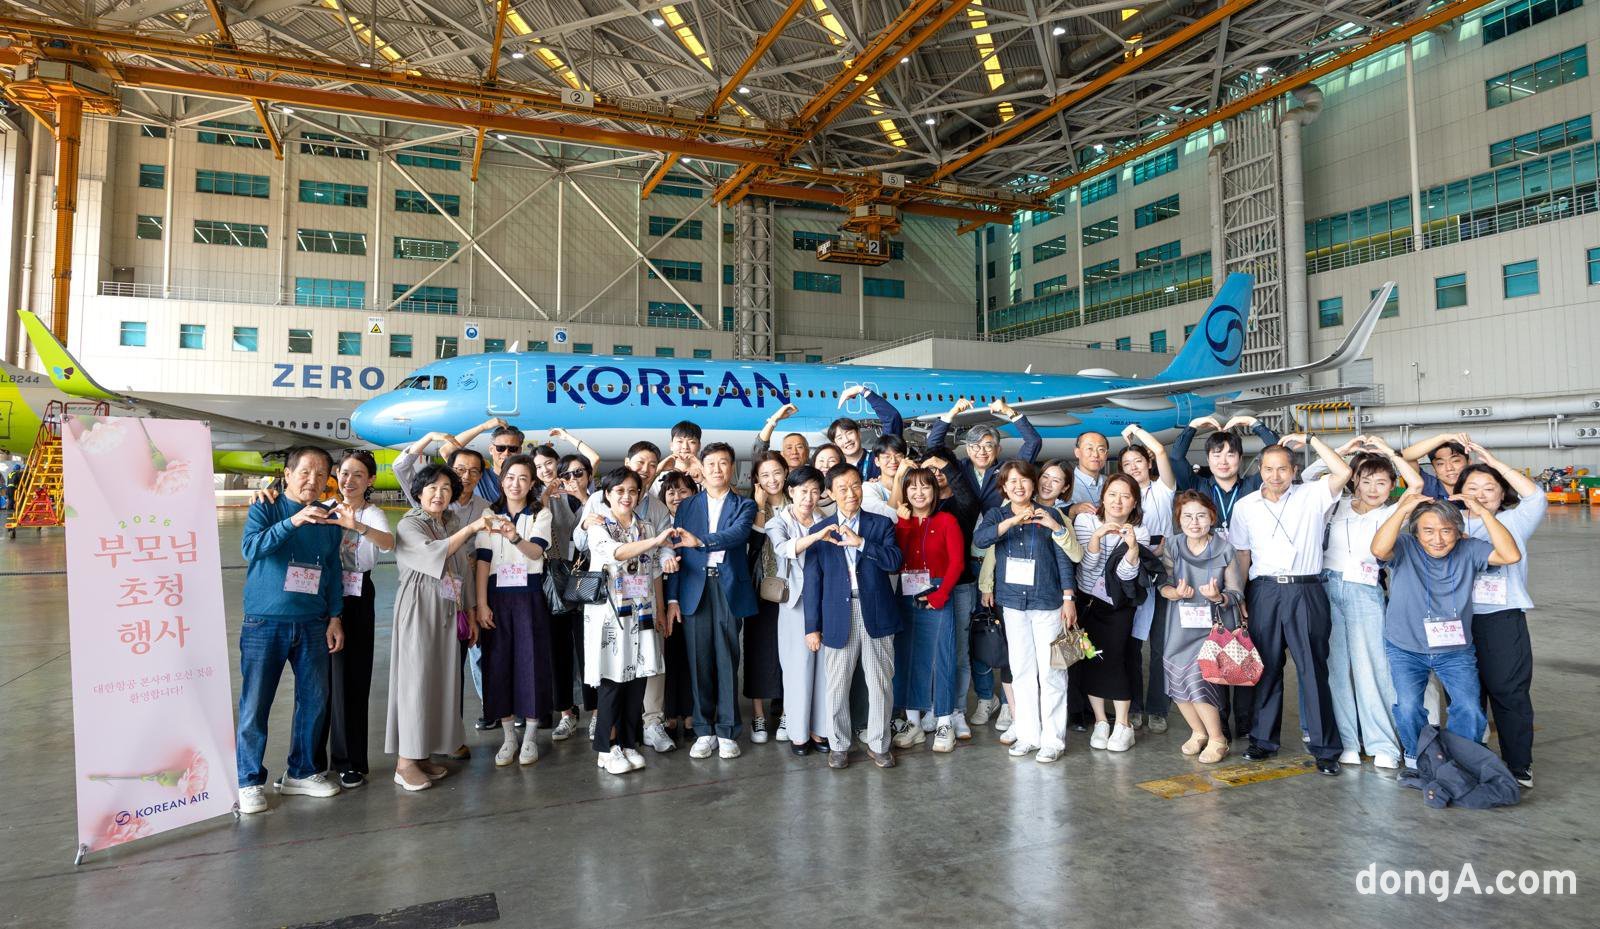
대한항공, 아시아나와 ‘한 지붕’ 유대감 다지기…부모 240명 본사로 초청
1 hour ago
2

기술보증기금·한국환경산업기술원, 녹색기업 ‘K-택소노미’ 지원
1 hour ago
3
“낙전수익은 부당이익?” 선불충전금, 서민금융 재원 실효성 떨어져
1 hour ago
2

산업부, 미국 알래스카 LNG 투자 발표에 “아직 확정 안 돼”
1 hour ago
1

반년 만에 벌어진 예대금리차…신한銀만 소폭 좁혀져
1 hour ago
1
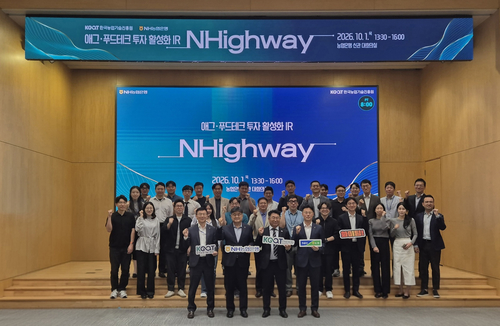
NH농협은행, 농식품 혁신기업 대상 '엔하이웨이' 개최
1 hour ago
1
유심 해킹에 내줬던 고객만족도 1위 탈환…SKT 정재현 대표 “신뢰 되찾았다”
1 hour ago
3
Popular

네팔 홍수 버티고 명소된 ‘기적의 초록집’…집주인이 밝힌 비밀은
4 weeks ago
83
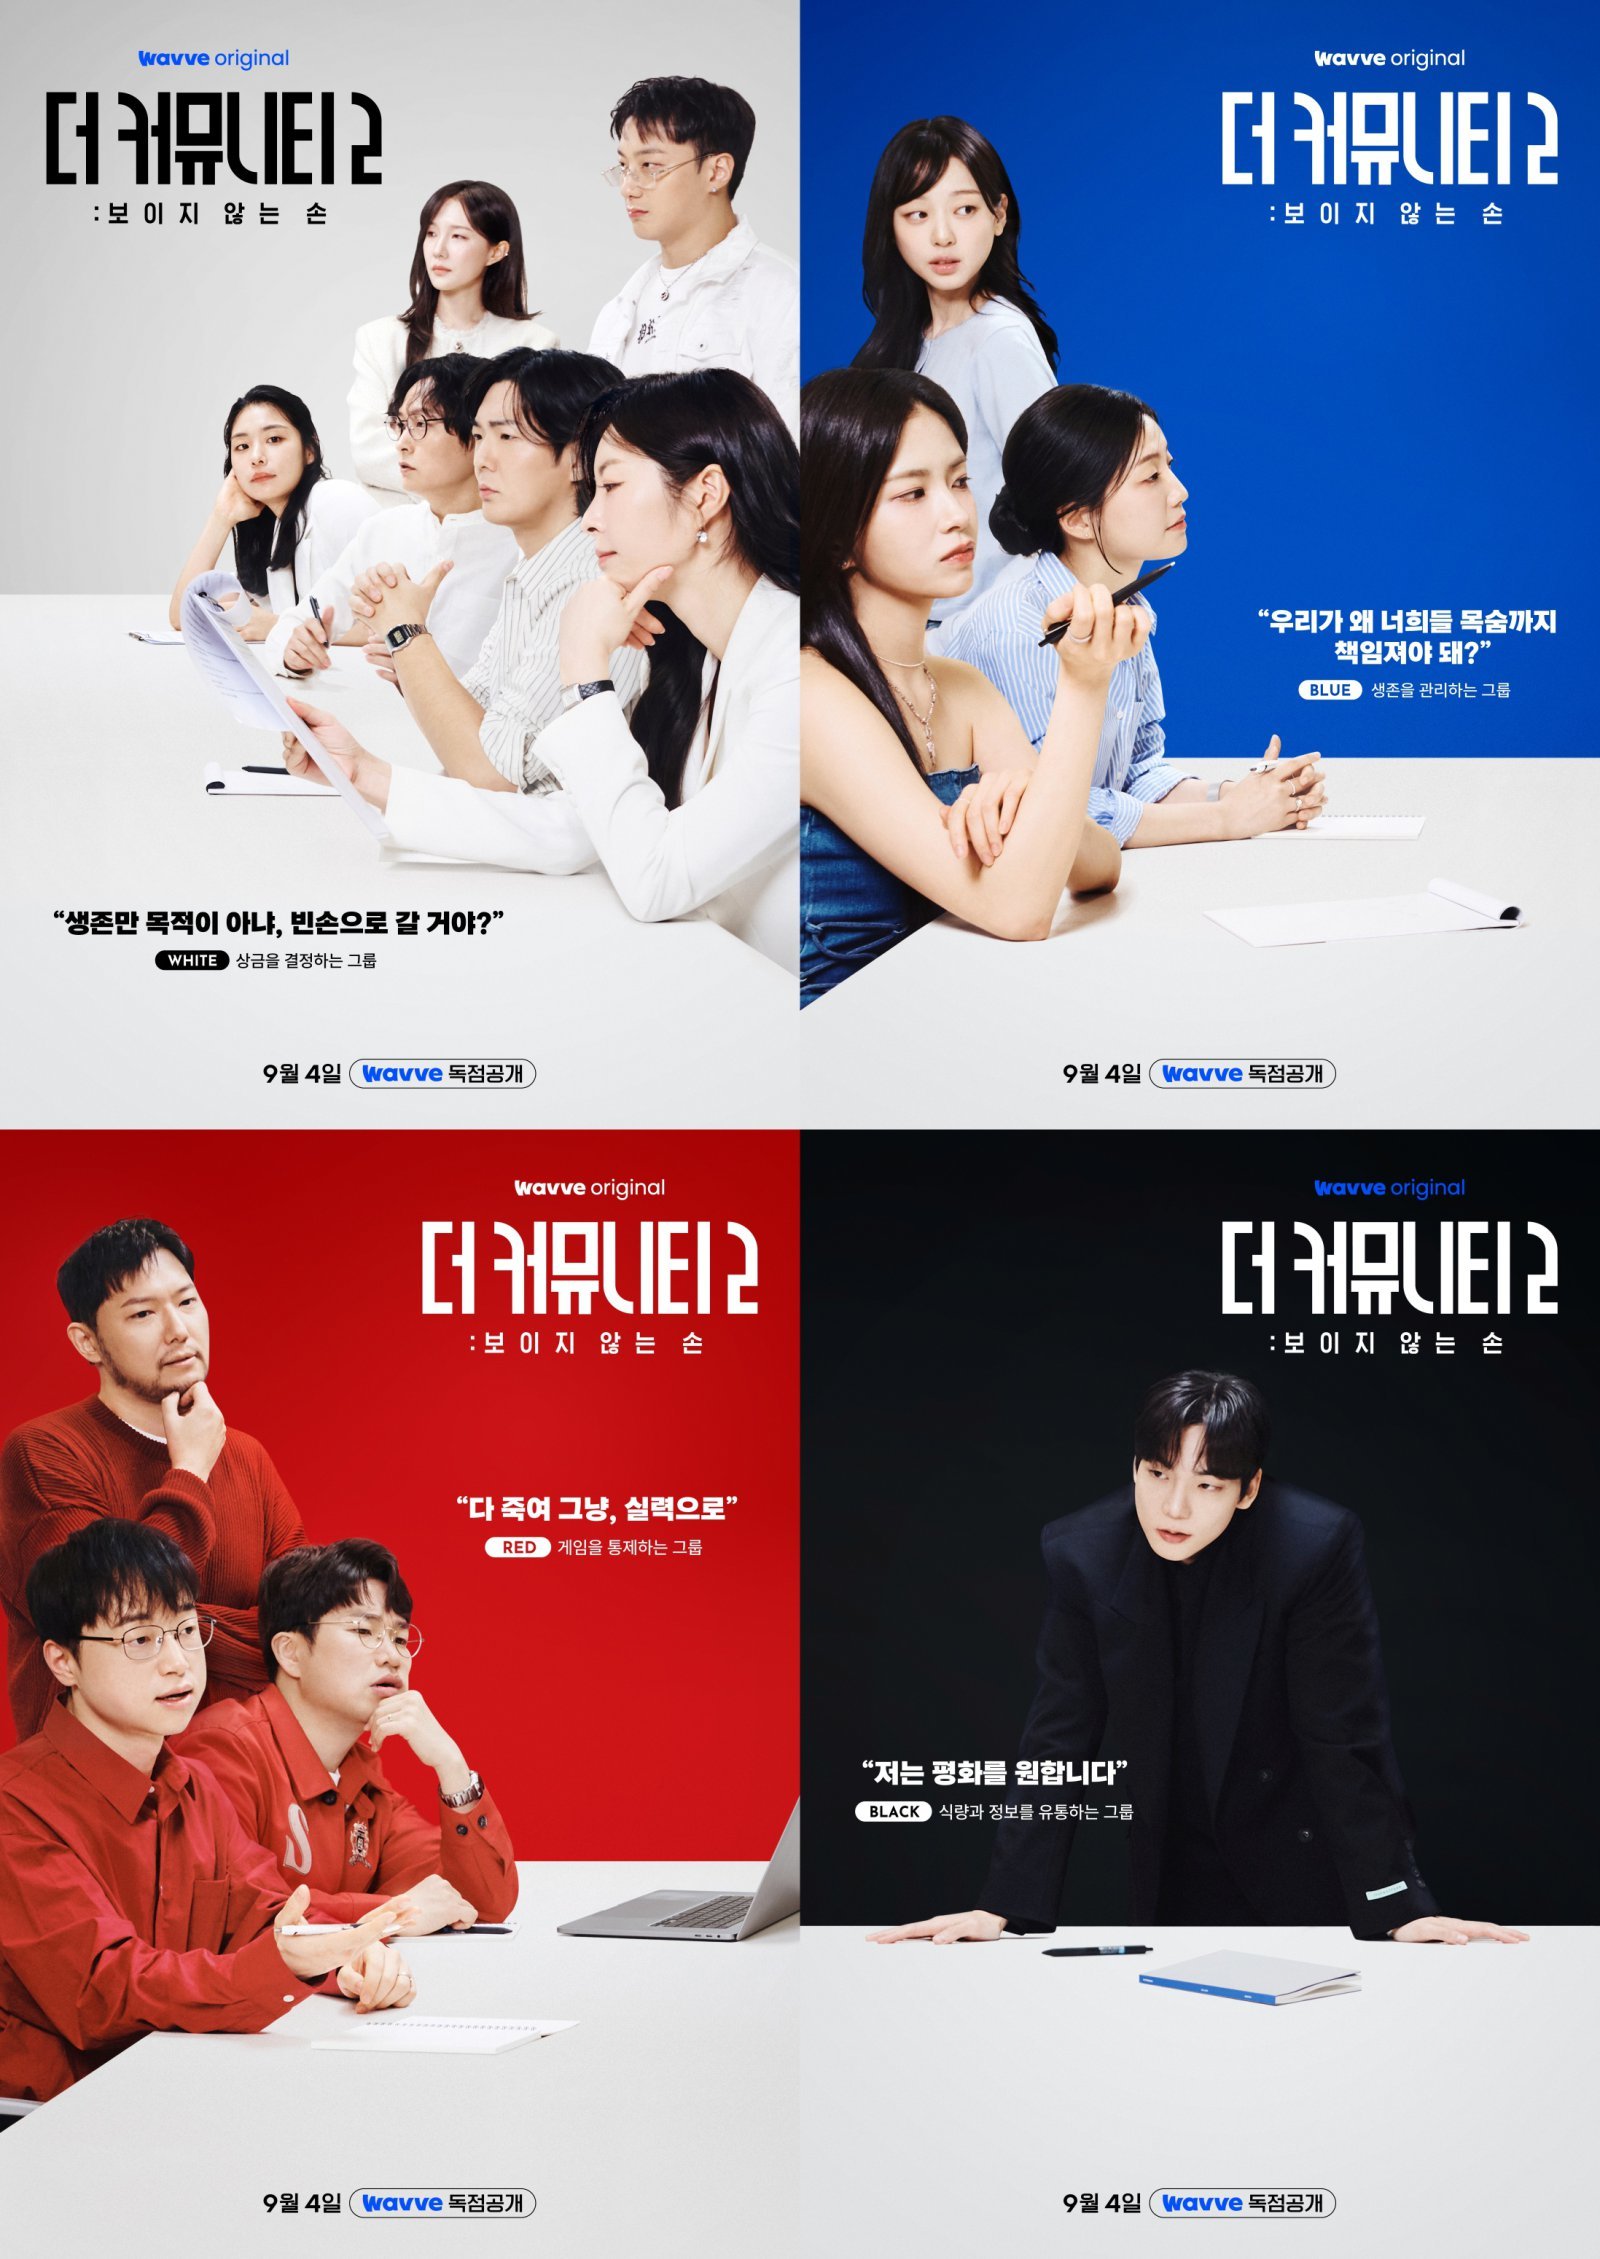
돈·생명·게임·식량 독점…‘더 커뮤니티2’ 살벌한 생존 구조 (더 커뮤니티2)
4 weeks ago
67


베스티 ‘연애의 조건’, 13년 만에 역주행…글로벌 차트까지 접수
3 weeks ago
65

‘아시아 프로야구 최강팀 가리자’ 2026 APBC, 11월 12~15일 도쿄돔서 열린다
3 weeks ago
62

이란 前대통령 “명예롭게 전쟁 끝내야” 종전 국민투표 제안
3 weeks ago
61

24세 유명 먹방 인플루언서 돌연 사망…3일 전 건강 이상 고백
3 weeks ago
55

"소비자와 직접 만날 공간 필요 … AI·헬스케어·교육 기업, 오피스 수요 넘쳐"
3 weeks ago
52

넘어진 뒤 엑스레이는 정상인데 손목이 계속 아프다면… ‘주상골 골절’을 놓치는 이유
4 weeks ago
52
Product Engineer의 가능성과 조건: 대규모 예산이 투입되는 프로젝트에서 확인하다
3 weeks ago
51
 English (US) ·
© Clint's Theme Park 2026. All rights are reserved
